

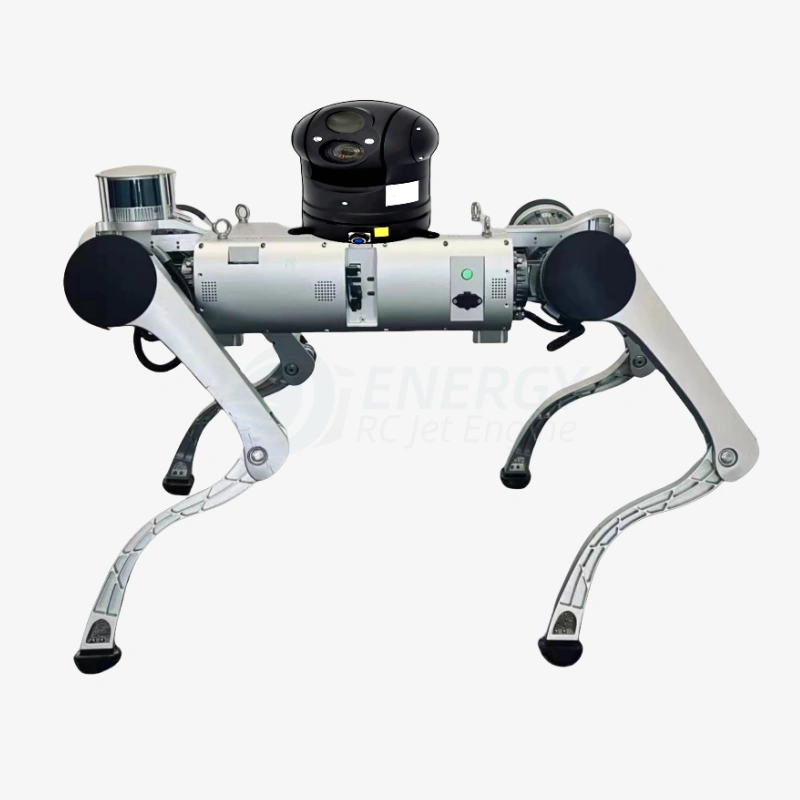
这款先进四足机器人是一款高性能、工业级机器人平台,专为在复杂、危险或大规模的工业环境中进行自主检测、长距离导航和重载作业而设计。 该平台专为发电厂、石油和天然气设施、仓库、化工厂以及关键基础设施而打造,融合了坚固耐用的机械设计、先进的人工智能运动控制以及多传感器集成技术,可实现完全自主或远程控制操作。.
该机器人采用汽车级精度工艺和高品质材料制造,具备卓越的可靠性、稳定性和环境适应性,非常适合企业级B2B部署、系统集成商以及工业机器人项目。.
主要特点与功能
1. 大载荷与长航时
持续行走荷载: 50 公斤
最大载荷: 100+ 公斤, ,支持多种传感器载荷或检测设备
作战续航能力: ≥6小时, 总距离: ≥25 公里
快速更换电池和可选的自动充电站,确保运行不中断
2. 坚固耐用的移动性与地形适应性
高扭矩接头: >500 N·m, 适用于不平整的地形、楼梯和粗糙的工业地面
能够攀爬高度≥35厘米的台阶,以及坡度不超过30°的斜坡
在狭小空间内的对角移动能力
AI运动控制可确保防跌倒稳定性和自恢复功能
3. 自主导航与远程控制
支持 SLAM建图、基于激光雷达的导航以及精确的自主路径规划
带以下功能的遥控模式: 360°障碍物避让, 、碰撞风险预警以及辅助控制
遥控距离: ≥1500 米 (经第三方测试验证)
动态避障和自动停车功能
4. 先进计算与传感器集成
控制器: Jetson Orin NX 8GB
GPU:配备张量核心(用于人工智能处理)的 1024 核 Ampere 架构
CPU:6核 Arm Cortex-A78AE,最高 2.0 GHz
内存:8GB LPDDR5,支持存储扩展
视频编码/解码:多通道 4K/8K 流
接口:USB 3.2、M.2、CAN、UART、SPI、I2C、以太网、DP、WiFi/BLE/4G
模块化载荷集成:摄像头、激光雷达、环境传感器、通信模块
5. 高精度传感
IMU: 横滚/俯仰 0.05° 均方根值,偏航 0.3° 均方根值,±450°/s 陀螺仪
可选传感器:双光源云台、气体检测、深度摄像头
在危险环境中进行数据采集时具有高稳定性
6. 环境适应
工作温度: -20°C 至 55°C
相对湿度:≤95%
抗冲击性: 2000 克
防护等级:IP54标准(可选IP67)
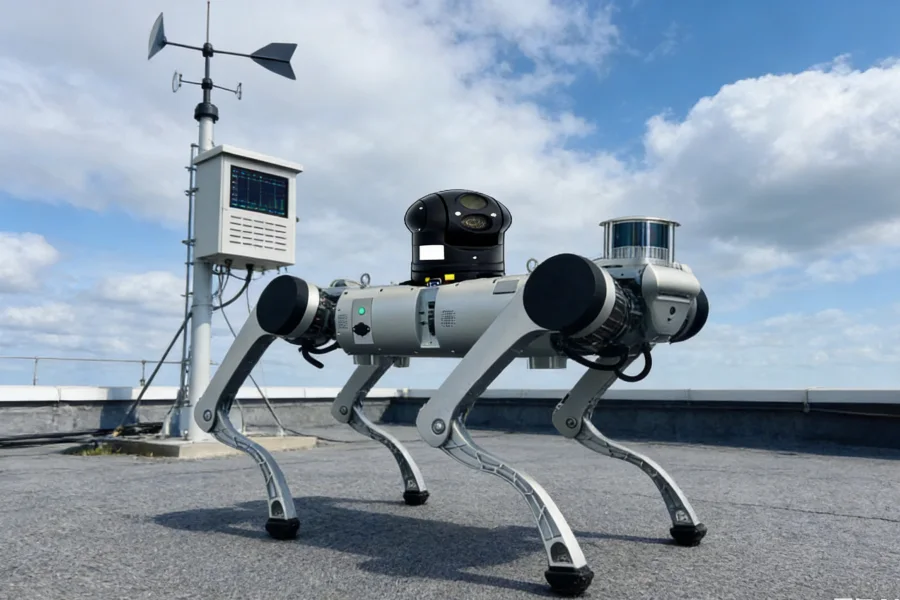
技术规格——机器人尺寸与移动性
| 功能 | 规格 |
|---|---|
| 站立尺寸 | 1135 × 548 × 670 毫米 |
| 蹲姿尺寸 | 1249 × 548 × 314 毫米 |
| 重量 | 63 ± 3 千克 |
| 持续步行速度 | 1.5 米/秒 |
| 最高速度 | 3.5 米/秒 |
| 爬楼梯 | ≥35 厘米 |
| 最大坡度 | 30° |
| 承载能力 | 连续 50 公斤 / 最大 100+ 公斤 |
| 作战续航能力 | ≥6小时 |
| 总距离 | ≥25 公里 |
电池与电源
| 功能 | 规格 |
|---|---|
| 电池容量 | 2160 瓦时(48 伏,45 安时) |
| 充电时间 | 4.5小时(快充模式下为2小时) |
| 快速换电 | 已支持 |
| 自主充电 | 可选 |
| 工作温度 | 5°C – 40°C |
| 保护 | 充满电或电流小于1A时自动断电 |
遥控器参数
| 功能 | 规格 |
|---|---|
| 频道 | 16 |
| 电压 | 4.2 V |
| 射频功率 | 20 dB@CE |
| 频率 | 2.4 – 2.483 GHz FHSS |
| 重量 | 1034 克 |
| 尺寸 | 272 × 183 × 94 毫米 |
| 电池 | 20000毫安时 |
| 运行时间 | 6–20小时 |
| 充电口 | Type-C |
主控制器——Jetson Orin NX
| 组件 | 规格 |
|---|---|
| CPU | 6核 Arm Cortex-A78AE,2.0 GHz |
| GPU | 1024 核 Ampere 架构,32 个 Tensor 核心,765 MHz |
| 记忆 | 8GB LPDDR5,102 GB/s |
| 存储 | 支持外接固态硬盘 |
| 视频输入 | CSI x2,DP 接口 |
| 视频编码 | 4K/8K 多通道 AV1/H.265 |
| 视频解码 | 4K/8K 多通道 H.264/H.265 |
| I/O | USB 3.2 Gen2 x4、USB 2.0 x4、UART x3、SPI x2、I2C x4、CAN x5、PWM、GPIO |
| 无线 | 可选的 WiFi / BLE / 4G 模块 |
| 尺寸 | 100 × 150 毫米 |
| 功耗 | 2–10 瓦 |
惯性测量单元(IMU)规格
| 传感器 | 规格 |
|---|---|
| 横滚/俯仰精度 | 0.05° 均方根值,±180° / ±90° 量程 |
| 偏航精度 | 0.3° 均方根值,±180° 量程 |
| 陀螺仪测量范围 | ±450°/s |
| 陀螺仪非线性 | ±0.05% FS(简体中文(大陆)) |
| 陀螺仪噪声 | 0.015°/s/√Hz |
| 加速度计量程 | ±16 克 |
| 加速度计噪声 | 100 μg/√Hz |
| 磁传感器测量范围 | ±49高斯 |
随附组件
四足机器人平台 ×1
智能控制器 ×1
遥控器 ×1
充电器 ×1
便携箱 ×1
可拆卸电池 ×1
充电站 ×1
应用
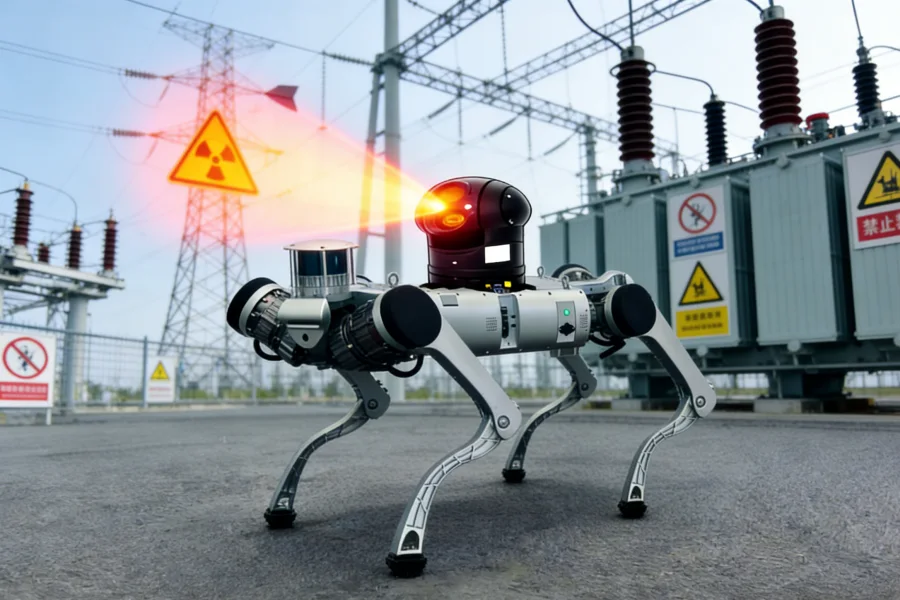
工业检测: 发电厂、石油和天然气设施、化工厂、管道、仓库
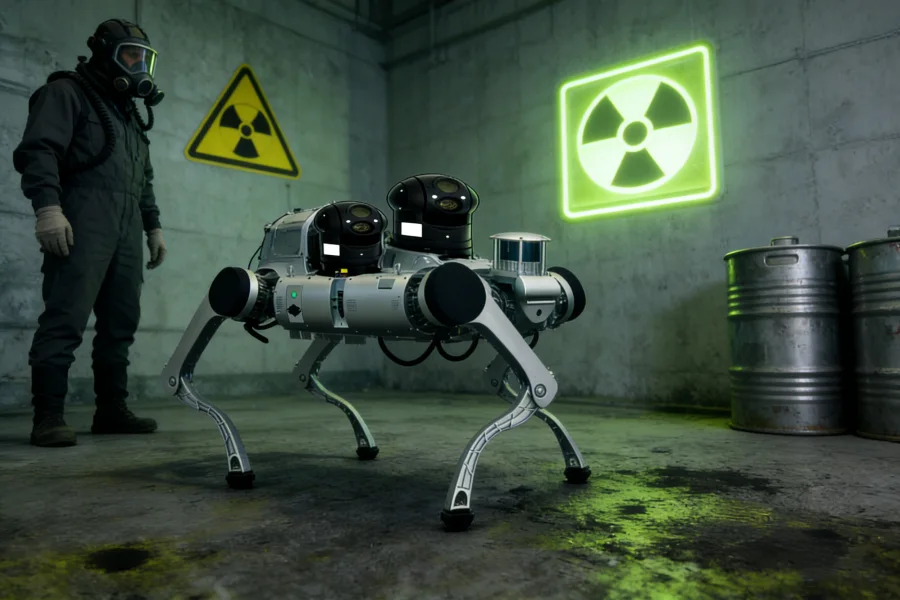
安全与监控: 周界监控、工业设施巡逻、危险区域检查
研发: SLAM、人工智能运动控制测试、机器人研究、自主导航实验
系统集成: 面向企业级部署的OEM/ODM定制服务
全球供应与OEM/ODM定制服务
OEM/ODM 定制: 有效载荷、传感器、通信模块、软件和外壳
批量供应与项目交付 支持国际客户
该产品已在马来西亚、美国、巴西、阿根廷、俄罗斯、沙特阿拉伯、阿联酋、哈萨克斯坦、泰国、南非以及全球其他市场部署并供应
Energy RCJetEngine 为工业级四足机器人平台提供制造商级别的定制服务、批发供应及全球 B2B 支持,助力系统集成商、企业和研究机构部署可靠、高性能的四足机器人解决方案。.
What Is Included in a Complete Turbojet Engine System? ECU, Starter, Fuel Pump & Accessories Explained
When purchasing a turbojet engine, buyers often focus on thrust rating, RPM, weight, and price. [...]
11 月
Turbojet Engine for Sale: How to Choose a Reliable Manufacturer and Supplier
Finding the right turbojet engine for sale requires more than comparing prices. Buyers need to [...]
11 月
《2026年小型涡轮喷气发动机制造商指南:如何选择合适的无人机喷气发动机供应商》
《2026年小型涡轮喷气发动机制造商指南:为无人机和航空航天领域选择合适的推进系统合作伙伴 [...]》
7 月
评价
目前还没有评价